سروو موتور چگونه کار میکند؟
در کاربردهایی که کوچکترین خطای حرکتی میتواند بر کیفیت تولید تأثیر بگذارد، استفاده از سروو موتور به یک راهکار استاندارد تبدیل شده است. این موتور با کنترل دقیق حرکت، در تجهیزاتی مانند دستگاههای CNC، رباتهای صنعتی و خطوط تولید بهکار گرفته میشود.
در این مقاله، مکانیزم عملکرد سروو موتور، نقش سروو درایو و انکودر، نحوه کنترل موقعیت، سرعت و گشتاور، عوامل مؤثر بر عملکرد و دلایل دقت بالاتر سروو موتور نسبت به موتورهای معمولی را بررسی میکنیم تا با نحوه عملکرد این موتور در کاربردهای صنعتی بیشتر آشنا شوید.
مکانیزم عملکرد سروو موتور
مکانیزم عملکرد سروو موتور بر پایه سیستم کنترل حلقه بسته (Closed Loop) طراحی شده است. در این روش، عملکرد موتور بهصورت مداوم پایش میشود و هرگونه اختلاف میان فرمان صادر شده و وضعیت واقعی، در کوتاهترین زمان اصلاح خواهد شد.
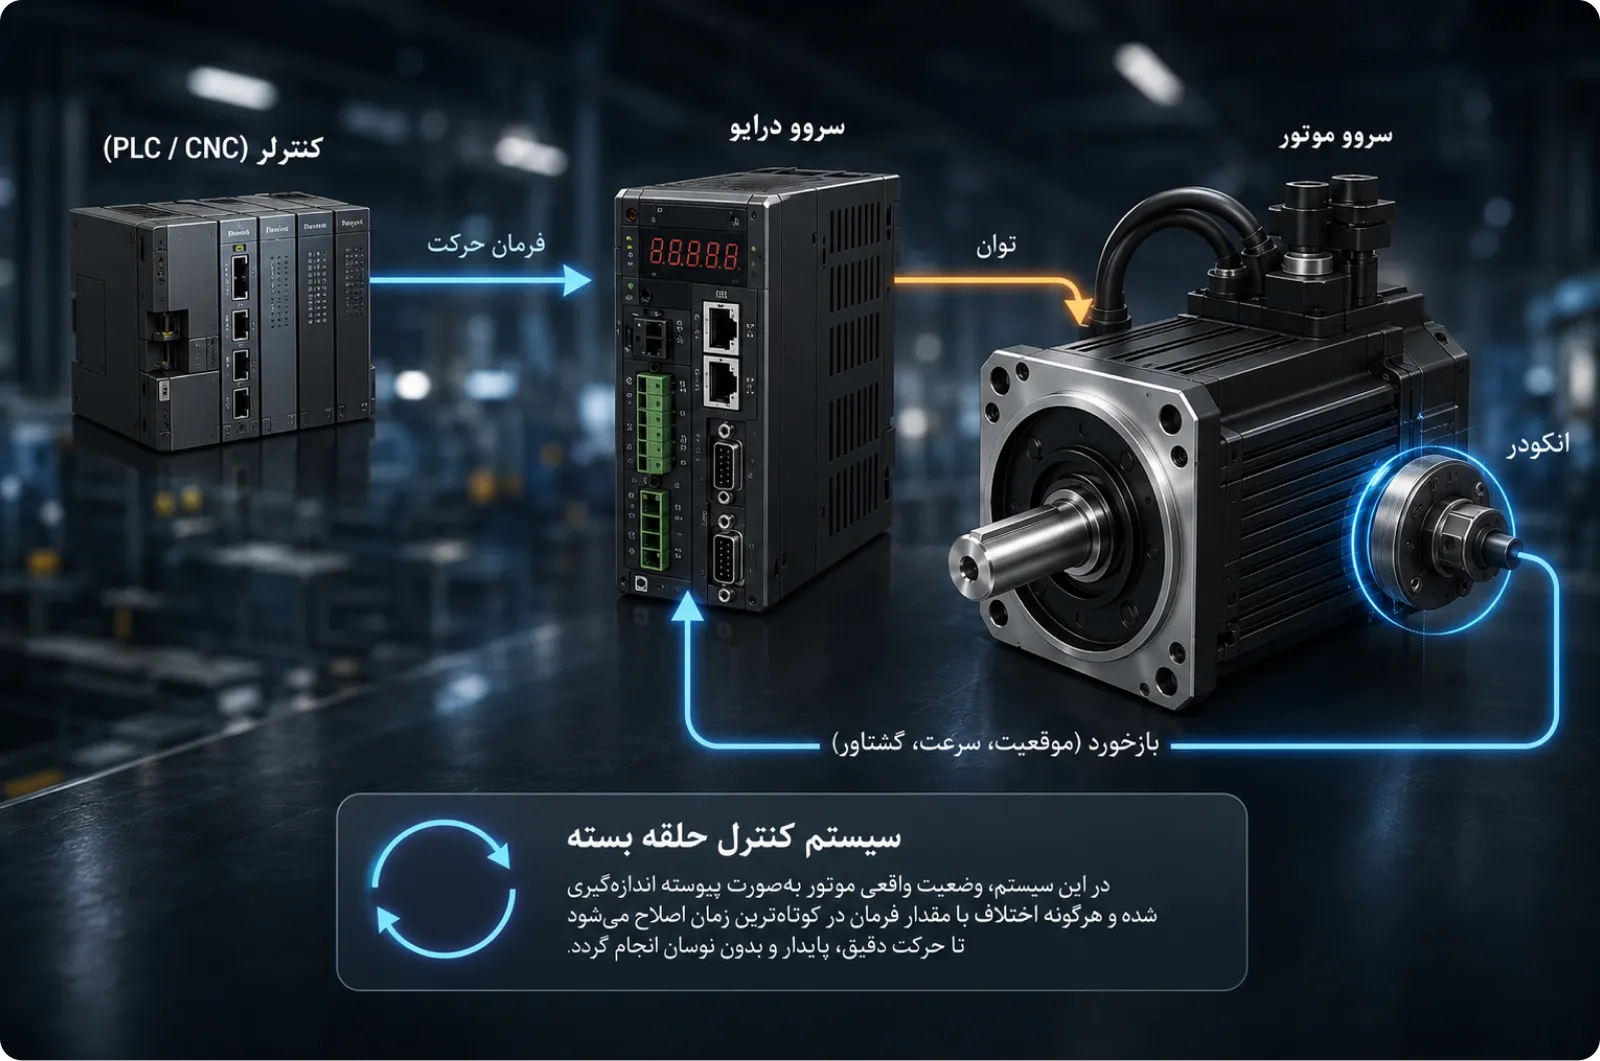
در این فرآیند، فرمان حرکتی از کنترلر، PLC یا CNC به سروو درایو ارسال میشود. سروو درایو پس از پردازش فرمان، توان مورد نیاز موتور را تأمین میکند و انکودر نیز اطلاعات مربوط به موقعیت، سرعت و گشتاور واقعی موتور را به درایو بازمیگرداند. سپس درایو با مقایسه اطلاعات بازخورد و فرمان اولیه، خطاهای احتمالی را اصلاح میکند تا موتور حتی در شرایط تغییر بار، حرکت دقیق، پایدار و بدون نوسان داشته باشد.
مراحل عملکرد سروو موتور
پس از آشنایی با مکانیزم عملکرد سروو موتور، بررسی مراحل اجرای فرمانهای حرکتی نشان میدهد که این سیستم چگونه با استفاده از بازخورد لحظهای، حرکت موتور را با دقت بالا کنترل میکند. این فرآیند بهترتیب در مراحل زیر انجام میشود:
-
ارسال فرمان: فرمان حرکت از PLC، کنترلر یا CNC به سروو درایو ارسال میشود.
-
پردازش فرمان: سروو درایو مقادیر مناسب ولتاژ، جریان و فرکانس را محاسبه میکند.
-
راهاندازی موتور: توان موردنیاز تأمین شده و سروو موتور حرکت خود را آغاز میکند.
-
اندازهگیری عملکرد: انکودر موقعیت و سرعت واقعی موتور را اندازهگیری میکند.
-
ارسال اطلاعات بازخورد: دادههای اندازهگیریشده به سروو درایو ارسال میشوند.
-
اصلاح خطا: سروو درایو مقدار واقعی را با فرمان اولیه مقایسه کرده و در صورت نیاز، اصلاحات لازم را انجام میدهد.
سیستم کنترل حلقه بسته در سروو موتور
سیستم کنترل حلقه بسته (Closed Loop) مهمترین عامل دقت و پایداری عملکرد سروو موتور است. برخلاف سیستمهای حلقه باز (Open Loop) که تنها بر اساس فرمان اولیه عمل میکنند، در این روش وضعیت واقعی موتور بهصورت مداوم اندازهگیری و به سیستم کنترل بازگردانده میشود. این اطلاعات بازخورد امکان اصلاح لحظهای خطاها را فراهم کرده و دقت حرکت را افزایش میدهد.
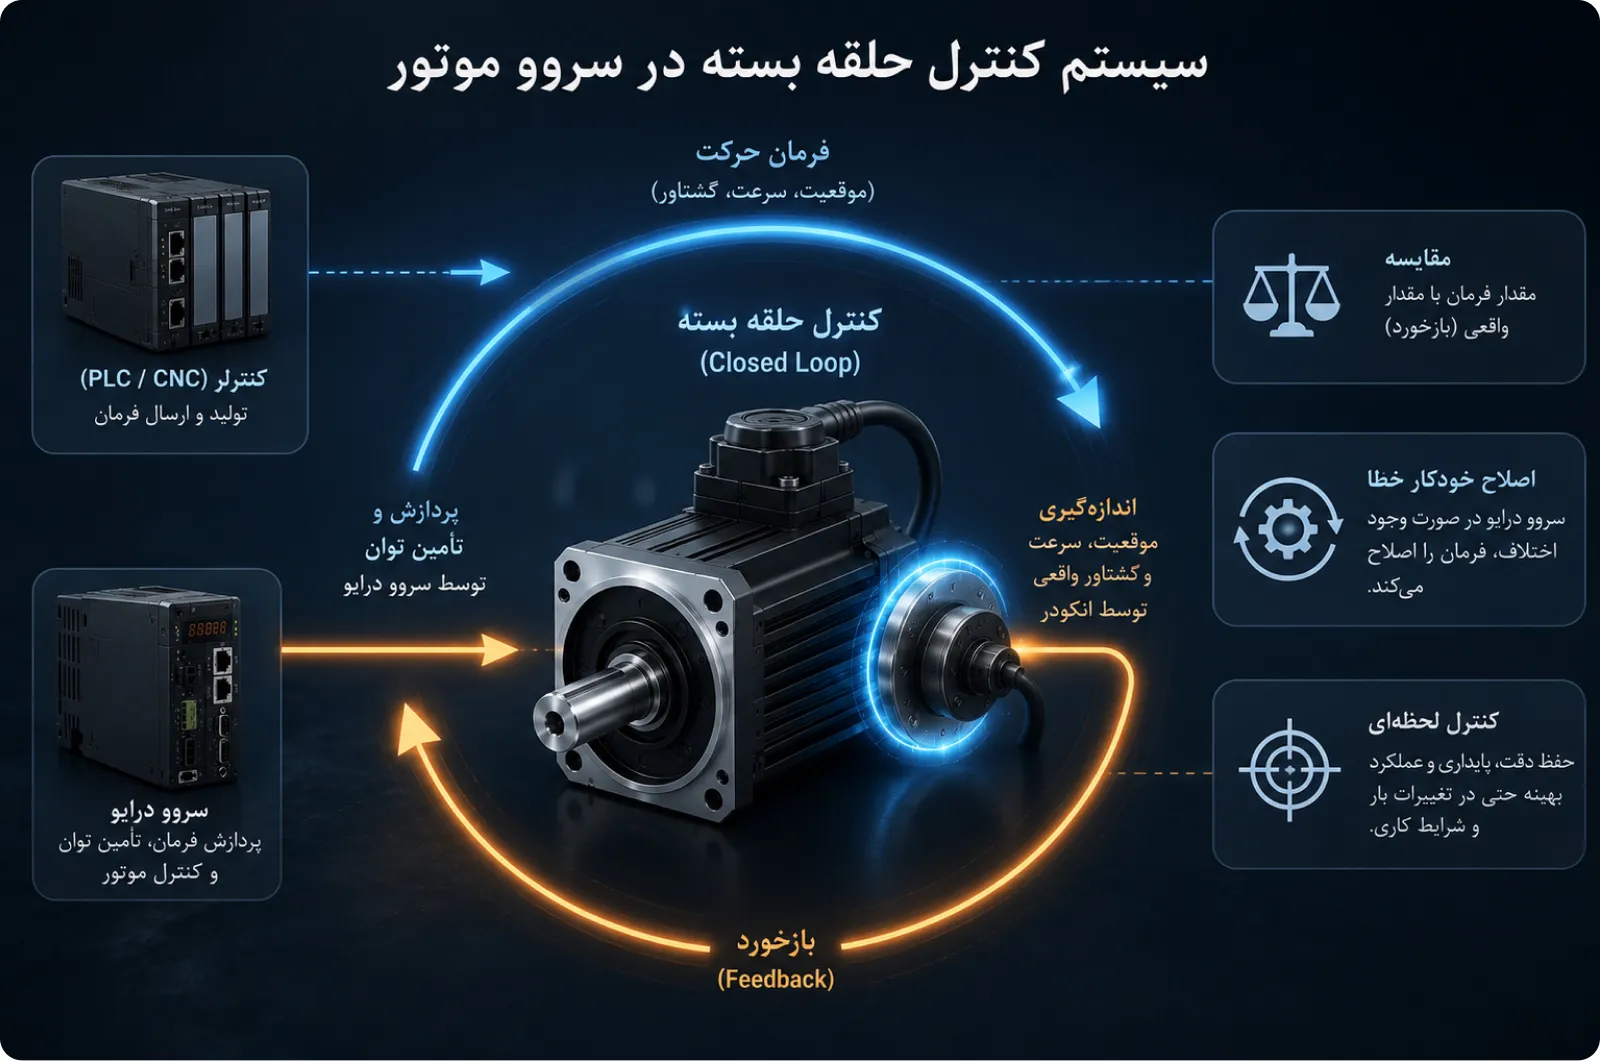
در این فرآیند، سروو درایو اطلاعات دریافتی از انکودر را با فرمان اولیه مقایسه میکند. در صورت وجود اختلاف، با تنظیم ولتاژ و جریان خروجی، عملکرد موتور اصلاح میشود. این ویژگی باعث میشود سروو موتور حتی در شرایط تغییر بار یا نوسانات سیستم، حرکتی دقیق، پایدار و قابل اعتماد داشته باشد.
کنترل موقعیت، سرعت و گشتاور در سروو موتور
در بسیاری از کاربردهای صنعتی، تنها به حرکت درآمدن موتور کافی نیست، بلکه کنترل دقیق موقعیت، سرعت و گشتاور نقش مهمی در دقت و کیفیت فرآیند دارد. سروو درایو با توجه به نیاز هر کاربرد، میتواند یکی از حالتهای کنترلی یا ترکیبی از آنها را برای دستیابی به عملکرد مطلوب مدیریت کند.
-
کنترل موقعیت (Position Control): برای کاربردهایی مناسب است که موتور باید در یک موقعیت مشخص و با دقت بالا متوقف شود؛ مانند دستگاههای CNC، رباتهای صنعتی و ماشینآلات مونتاژ.
-
کنترل سرعت (Speed Control): در این حالت، سرعت موتور حتی در صورت تغییر بار در مقدار تعیینشده حفظ میشود و در نوار نقالهها، دستگاههای بستهبندی و خطوط تولید کاربرد دارد.
-
کنترل گشتاور (Torque Control): زمانی استفاده میشود که کنترل نیروی اعمالشده اهمیت بیشتری نسبت به موقعیت یا سرعت داشته باشد؛ مانند دستگاههای پرس، کشش و پیچبندی.
نقش سروو درایو و انکودر در عملکرد سروو موتور
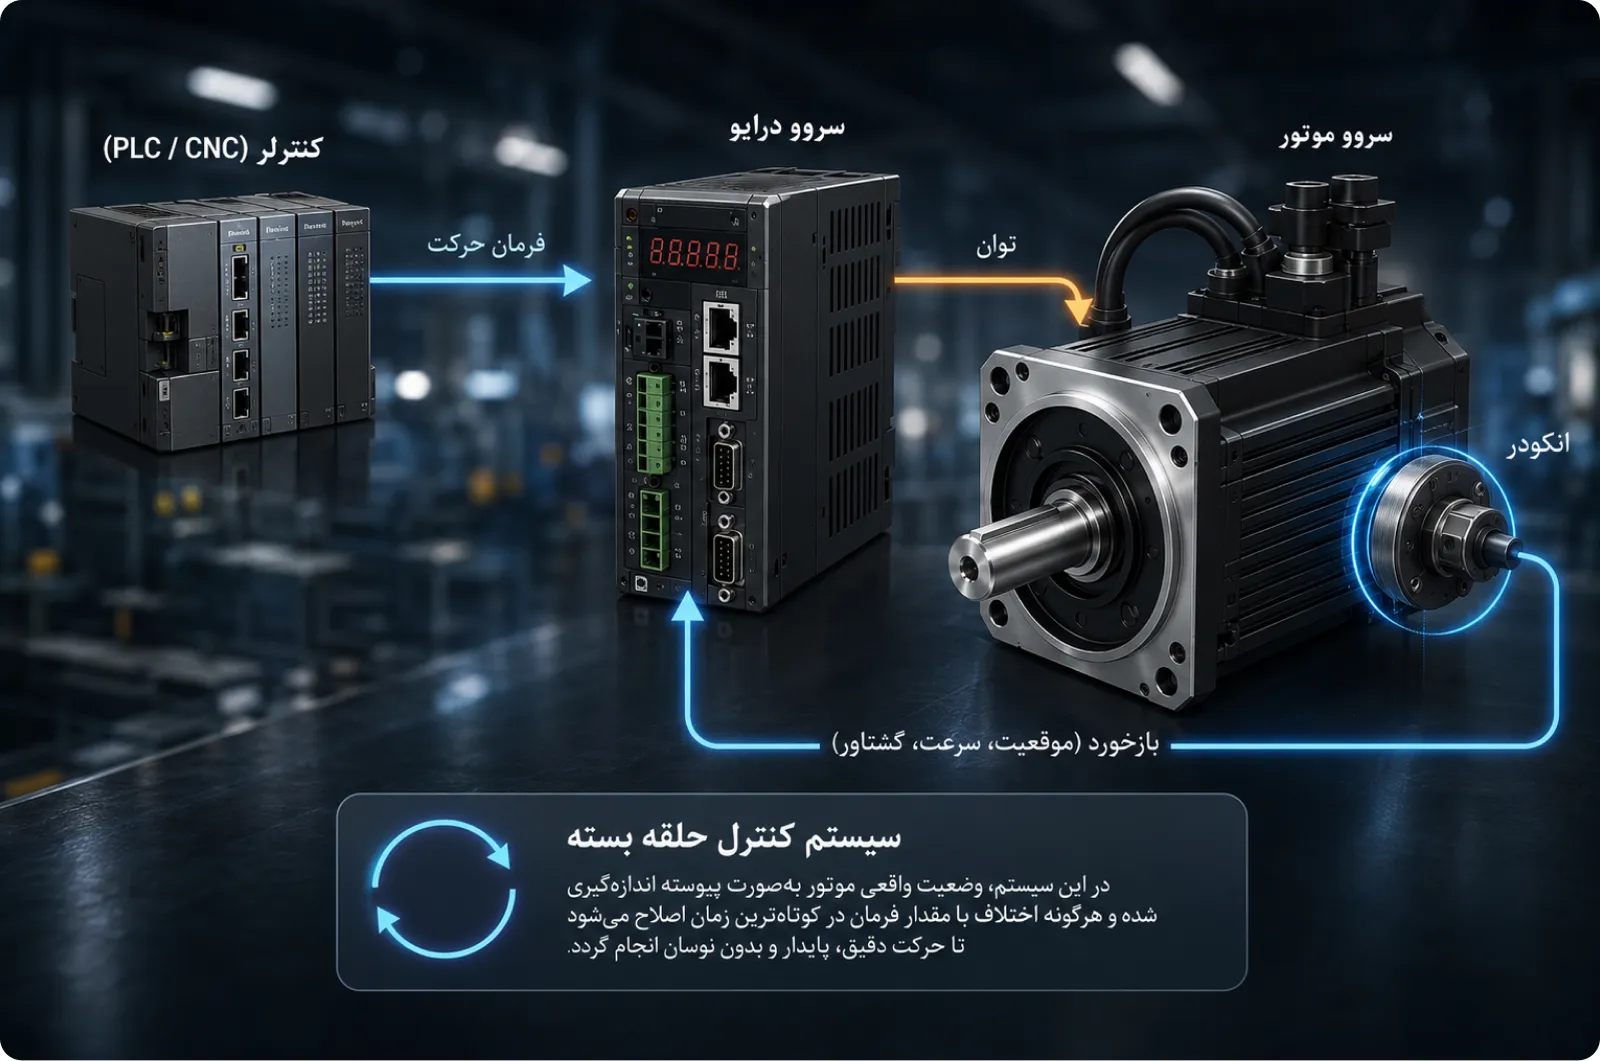
سروو درایو و انکودر دو بخش اصلی سیستم کنترل سروو هستند که با همکاری یکدیگر، دقت و پایداری حرکت موتور را تضمین میکنند. سروو درایو وظیفه پردازش فرمانهای کنترلی، تأمین توان موردنیاز موتور و مدیریت عملکرد آن را بر عهده دارد، در حالی که انکودر اطلاعات مربوط به موقعیت، سرعت و گشتاور واقعی موتور را اندازهگیری میکند.
اطلاعات اندازهگیریشده توسط انکودر بهصورت پیوسته به سروو درایو ارسال میشود تا درایو بتواند در صورت ایجاد اختلاف میان مقدار واقعی و مقدار فرمان، اصلاحات لازم را اعمال کند. این هماهنگی مداوم، کنترل دقیق حرکت، کاهش خطا و عملکرد پایدار سروو موتور را در شرایط کاری مختلف امکانپذیر میسازد.
عوامل مؤثر بر عملکرد سروو موتور
عملکرد سروو موتور تنها به مشخصات خود موتور وابسته نیست و عوامل مختلفی میتوانند بر دقت، سرعت پاسخ و پایداری آن تأثیر بگذارند. انتخاب صحیح تجهیزات، تنظیم مناسب پارامترها و رعایت شرایط نصب، نقش مهمی در دستیابی به عملکرد بهینه و افزایش طول عمر سیستم دارند.
مهمترین عوامل مؤثر بر عملکرد سروو موتور عبارتاند از:
-
مشخصات سروو درایو: ظرفیت و توان درایو باید با مشخصات موتور و نوع کاربرد متناسب باشد.
-
دقت انکودر: کیفیت و رزولوشن انکودر، دقت کنترل موقعیت و سرعت را تعیین میکند.
-
اینرسی و نوع بار: میزان بار مکانیکی و اینرسی سیستم بر سرعت پاسخ و پایداری حرکت تأثیر میگذارد.
-
کیفیت منبع تغذیه: نوسانات ولتاژ میتواند عملکرد سیستم را تحت تأثیر قرار دهد.
-
تنظیم پارامترهای کنترلی: تنظیم صحیح پارامترهای سروو درایو باعث افزایش دقت و کاهش خطا میشود.
-
کابلکشی و سیستم ارت: اجرای صحیح اتصالات، از ایجاد نویز و اختلال در عملکرد جلوگیری میکند.
-
شرایط محیطی: عواملی مانند دما، رطوبت و نویز الکتریکی بر عملکرد و طول عمر تجهیزات اثرگذار هستند.
چرا سروو موتور دقیقتر از موتورهای معمولی است؟
تفاوت اصلی سروو موتور با موتورهای معمولی در توانایی حفظ دقت حرکت در شرایط مختلف کاری است. در بسیاری از موتورهای معمولی، تغییر بار یا مقاومت مکانیکی میتواند باعث افت دقت یا نوسان در عملکرد شود، اما سروو موتور حتی در این شرایط نیز فرمانهای حرکتی را با دقت بالا اجرا میکند. همین ویژگی، آن را به گزینهای مناسب برای کاربردهایی تبدیل کرده است که کوچکترین خطای حرکتی میتواند بر کیفیت فرآیند تأثیر بگذارد.
به همین دلیل، از سروو موتور در تجهیزاتی مانند دستگاههای CNC، رباتهای صنعتی، ماشینآلات بستهبندی و خطوط اتوماسیون استفاده میشود؛ تجهیزاتی که دقت، تکرارپذیری و پاسخ سریع نقش مهمی در کیفیت و بهرهوری آنها دارد.
آیا تاکنون از سروو موتور در پروژههای صنعتی یا اتوماسیون استفاده کردهاید؟ تجربه یا پرسش خود را در بخش دیدگاهها با مخاطبان پارتینه به اشتراک بگذارید.